"다섯 손가락 필요 없다"...보스턴 다이내믹스, 네 손가락 로봇 손 공개
(aitimes.com)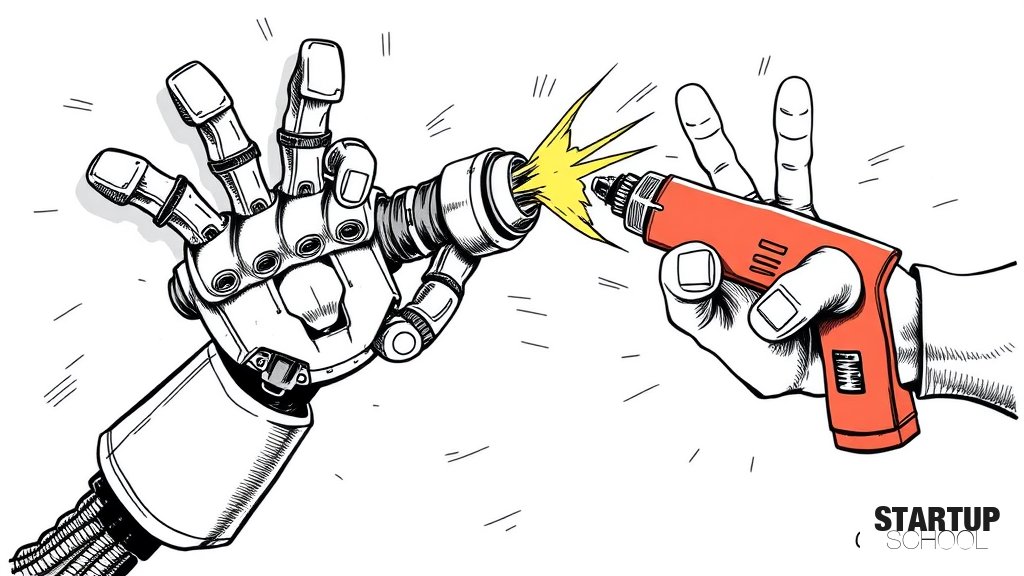
보스턴 다이내믹스가 인간의 손을 모방하는 대신 실용성과 비용 효율성을 극대화하여 기존 전동 공구를 그대로 사용할 수 있는 아틀라스 전용 4지 로봇 손을 공개하며 휴머노이드 로봇의 산업 현장 적용 가능성을 한 단계 높였습니다.
이 글의 핵심 포인트
- 1보스턴 다이내믹스가 아틀라스 전용 4지 로봇 손 공개
- 2인간 손의 모방 대신 실용성, 내구성, 제조 비용 최적화에 집중
- 3기존 전동 공구를 별도의 개조 없이 그대로 조작 가능
- 4손가락 수, 구동 방식, 센서, 내구성을 종합적으로 고려한 설계
- 5산업 현장의 다양한 작업 수행을 목표로 함
이 글에 대한 공공지능 분석
왜 중요한가?
로봇의 형태가 생체 모방(Biomimicry)에서 기능적 최적화(Functional Optimization)로 전환되고 있음을 보여줍니다. 이는 휴머노이드 로봇이 실험실을 넘어 실제 산업 현장에 즉시 투입될 수 있는 기술적 토대를 마련했다는 점에서 매우 중요합니다.
어떤 배경과 맥락이 있나?
기존 로봇 손은 복잡한 5지 구조로 인해 높은 비용과 낮은 내구성이 문제였습니다. 이번 발표는 손가락 수, 센서, 구동 방식의 단순화를 통해 제조 비용을 낮추고 산업용 도구와의 호환성을 확보하려는 로봇 공학의 실용주의적 흐름을 반영합니다.
업계에 어떤 영향을 주나?
로봇 부품 및 엔드 이펙터(End-effector) 시장의 설계 패러다임이 변화할 것입니다. 정교한 움직임보다는 도구 활용 능력과 내구성에 집중하는 기업들에게 새로운 설계 표준과 기회를 제공할 것으로 보입니다.
한국 시장에 어떤 시사점이 있나?
제조 강국인 한국의 로봇 스타트업들은 단순한 형태 모방보다는 특정 산업 도구와의 '호환성'과 '내구성'에 집중한 특화된 솔루션을 개발함으로써 글로벌 경쟁력을 확보할 수 있습니다.
이 글에 대한 큐레이터 의견
이번 보스턴 다이내믹스의 행보는 '완벽한 인간형'이라는 환상에서 벗어나 '실행 가능한 자동화'라는 현실적 가치에 집중했다는 점에서 매우 영리한 전략입니다. 특히 기존 전동 공구를 별도의 개조 없이 사용할 수 있다는 점은 로봇 도입의 가장 큰 장벽인 인프라 교체 비용을 획기적으로 낮출 수 있는 핵심 요소입니다.
물론, 손가락 수의 감소는 정교한 조작이 필요한 복잡한 작업에서는 한계로 작용할 수 있다는 트레이드오프가 존재합니다. 손가락이 적을수록 구조는 단순해지지만, 인간의 손이 가진 고도의 촉각적 정밀도와 다각도 파지 능력을 대체하기에는 기술적 난제가 남아있을 수 있습니다.
따라서 스타트업 창업자들은 로봇의 '형태'가 아닌 '도구와의 인터페이스'에 주목해야 합니다. 범용적인 휴머노이드를 만드는 것보다, 특정 산업군에서 쓰이는 기존 도구들을 가장 효율적으로 다룰 수 있는 '특화된 엔드 이펙터'나 '적응형 제어 알고리즘' 개발이 훨씬 더 빠르고 수익성 있는 시장 진입 전략이 될 수 있습니다.
관련 뉴스
댓글
아직 댓글이 없습니다. 첫 댓글을 남겨보세요.